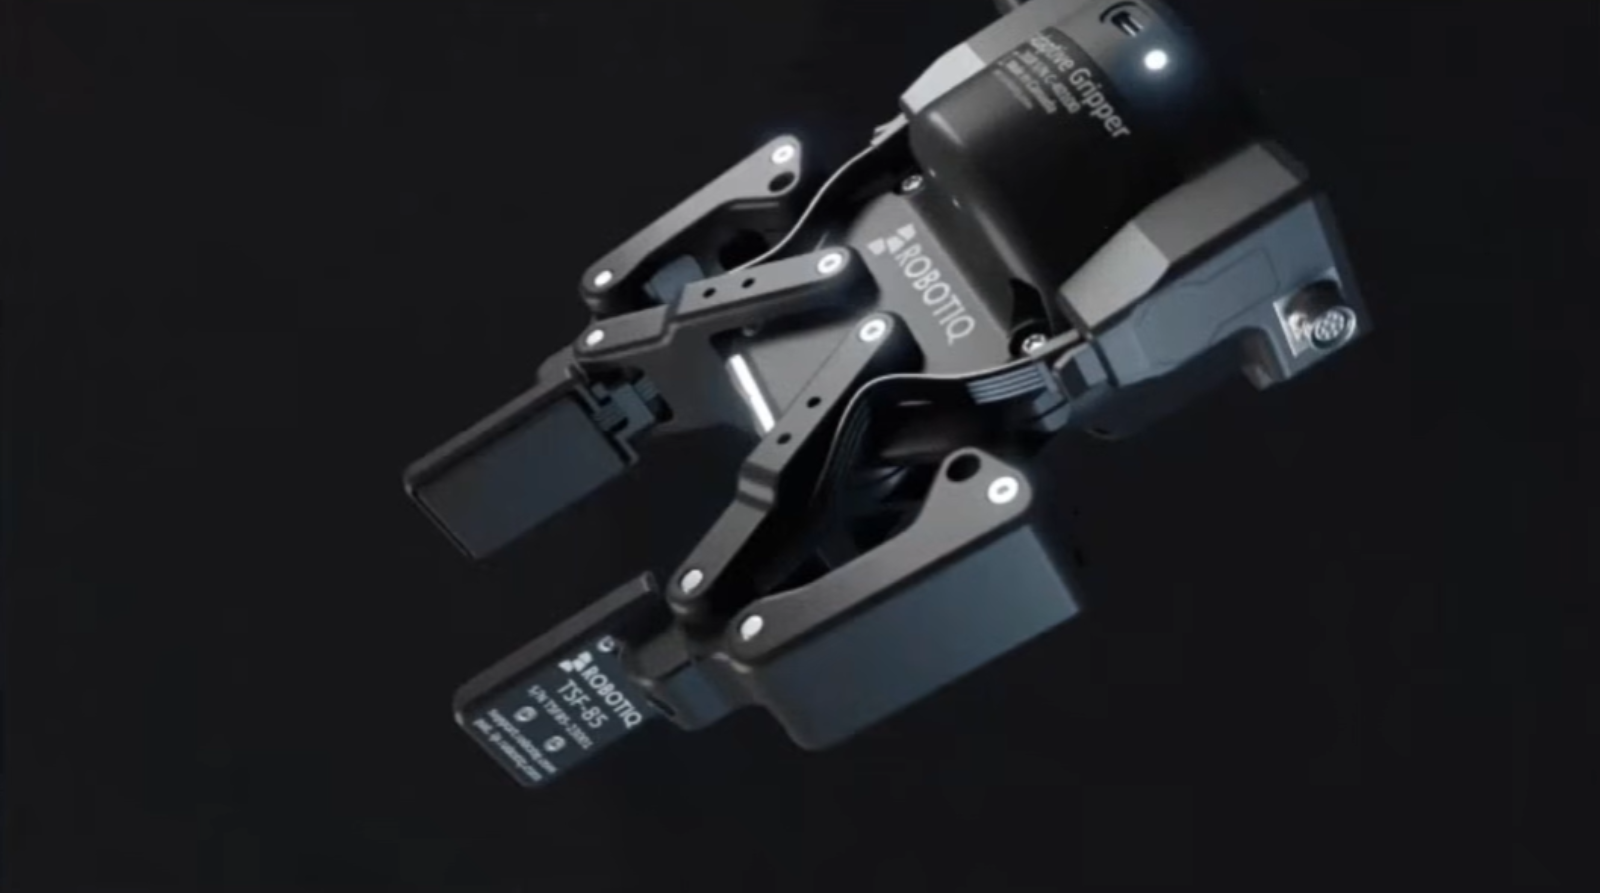
La empresa canadiense Robotiq presentó el 2FC, un dispositivo de agarre robótico con sensores táctiles e inteligencia artificial integrada que permite a los robots detectar deslizamientos, estimar la posición de los objetos y adaptarse a distintas piezas sin necesidad de cambiar el herramental. Su diseño apunta a entornos industriales de alta variedad, donde la adaptabilidad del agarre marca la diferencia.
La empresa, especializada en soluciones de robótica colaborativa, anunció en octubre de 2026 el lanzamiento del 2FC Physical AI Gripper, la versión con inteligencia física de su pinza 2F, uno de los sistemas de agarre adaptativo más utilizados en la industria, con más de 30.000 unidades desplegadas en todo el mundo.
El nuevo modelo incorpora sensores táctiles en cada dedo, procesamiento embebido en la muñeca del robot y un software propio denominado Contact Core, que transforma los datos de contacto en comportamiento en tiempo real, según los medios especializados Control Engineering y Robotics & Automation News.
El núcleo del sistema es un conjunto de sensores que toman mil lecturas por segundo. Cada dedo del 2FC mide presión, vibración, fuerza, velocidad, posición y propiocepción ?la conciencia del propio movimiento del dedo?, distribuidos en 28 táxeles (unidades mínimas de captación táctil, equivalentes a los píxeles de una pantalla) por dedo.
Todos los datos se sincronizan con precisión de milisegundo en un marco temporal compartido y quedan disponibles para los sistemas de control a través de una interfaz unificada.
La información capturada fluye hacia el AI Hub, una pequeña unidad de procesamiento montada en la muñeca del robot, donde el software Contact Core analiza los datos en tiempo real y ejecuta cinco funciones de forma autónoma:
A diferencia de los sistemas tradicionales, que envían números en bruto que un ingeniero debe interpretar después, el 2FC traduce toda esa actividad en conclusiones listas para usar, lo que reduce el trabajo manual y acelera el desarrollo de modelos de inteligencia artificial.
El sistema es compatible con los entornos de programación más extendidos en robótica industrial, y su código fuente está disponible públicamente en el repositorio de la compañía. Esto significa que cualquier equipo de ingeniería puede integrarlo en sus propios desarrollos, adaptarlo a sus necesidades específicas y construir sobre él sin depender exclusivamente del software de la compañía, algo que reduce la barrera de adopción para empresas que ya trabajan con herramientas estándar del sector.
Una de las capacidades más destacadas del 2FC es su mecanismo de corrección activa. Cuando solo uno de los sensores detecta contacto con la pieza ?señal de que el objeto está descentrado?, el sistema guía al robot para que ajuste su trayectoria de cierre hasta que el sensor opuesto también registre contacto. Una vez completado el agarre, el sistema informa la orientación, la fuerza aplicada y si la pieza coincide con la forma esperada.
El dispositivo apunta a aplicaciones de alimentación de máquinas, traslado de piezas y ensamblaje en entornos con alta variedad de partes, donde la adaptabilidad del agarre representa una ventaja operativa frente a los sistemas de visión o las soluciones de fijación a medida.
Está certificado para soportar dos millones de operaciones de agarre, lo que permite usarlo tanto en etapas de desarrollo y recolección de datos como en producción a escala, con el mismo hardware a lo largo de todo el proceso.
Se encuentra disponible en dos versiones ?el 2FC-85 y el 2FC-140? diferenciadas por el tamaño de las piezas que pueden manipular y la carga máxima que son capaces de sostener (85 mm y 5 kg, y 140 mm y 2,5 kg, respectivamente). Ambas comparten la misma fuerza de agarre y se conectan al sistema mediante un único cable Ethernet, que gestiona a la vez la alimentación y la comunicación.